МЫ СОЗДАЕМ И ПРОИЗВОДИМ
ЭЛЕКТРОННЫЕ НАБОРЫ И МОДУЛИ !




Описание товара
Подробное описание товара
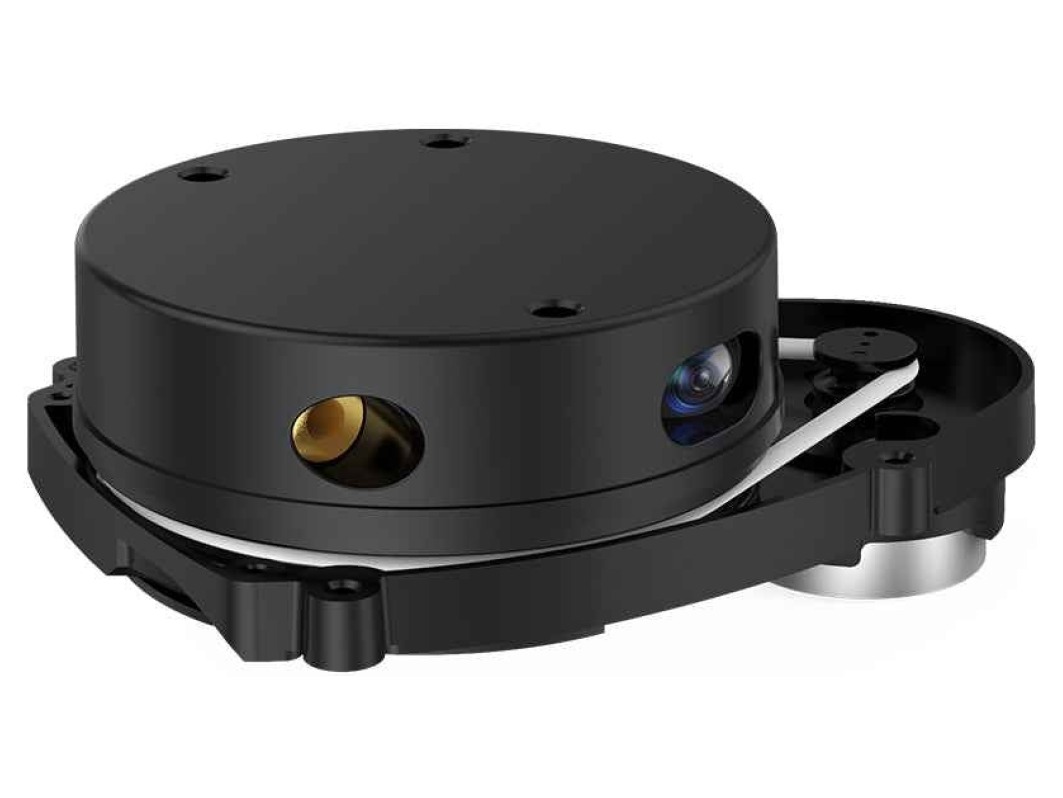
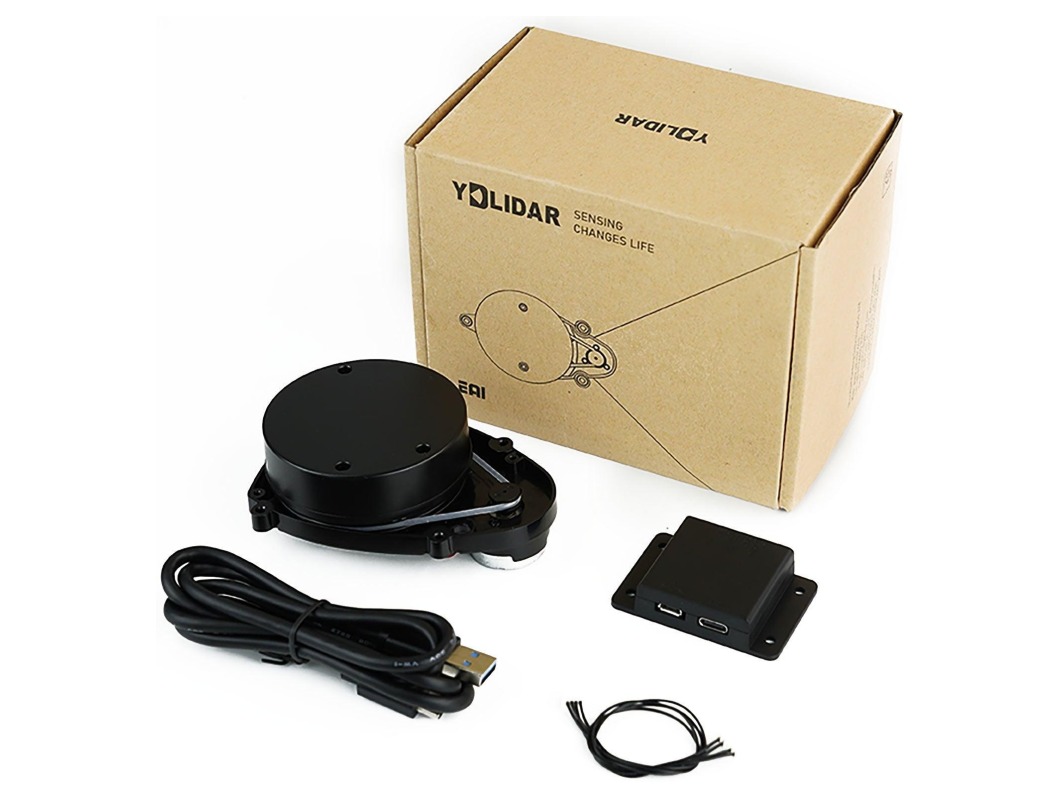
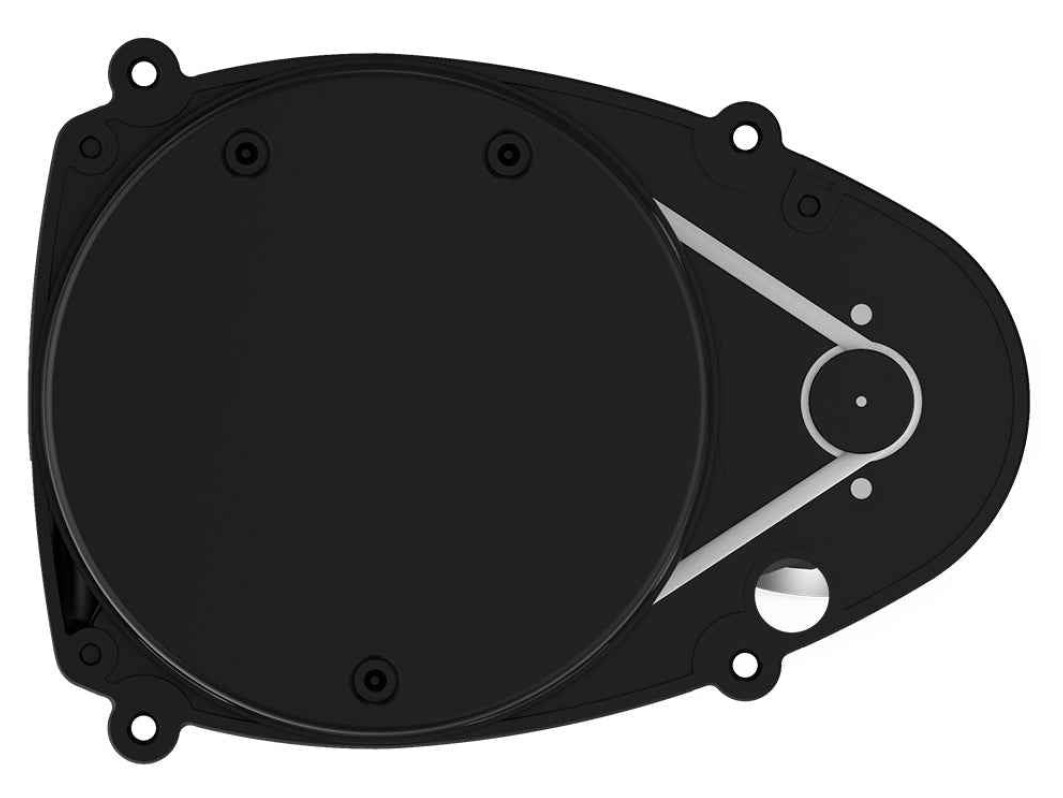
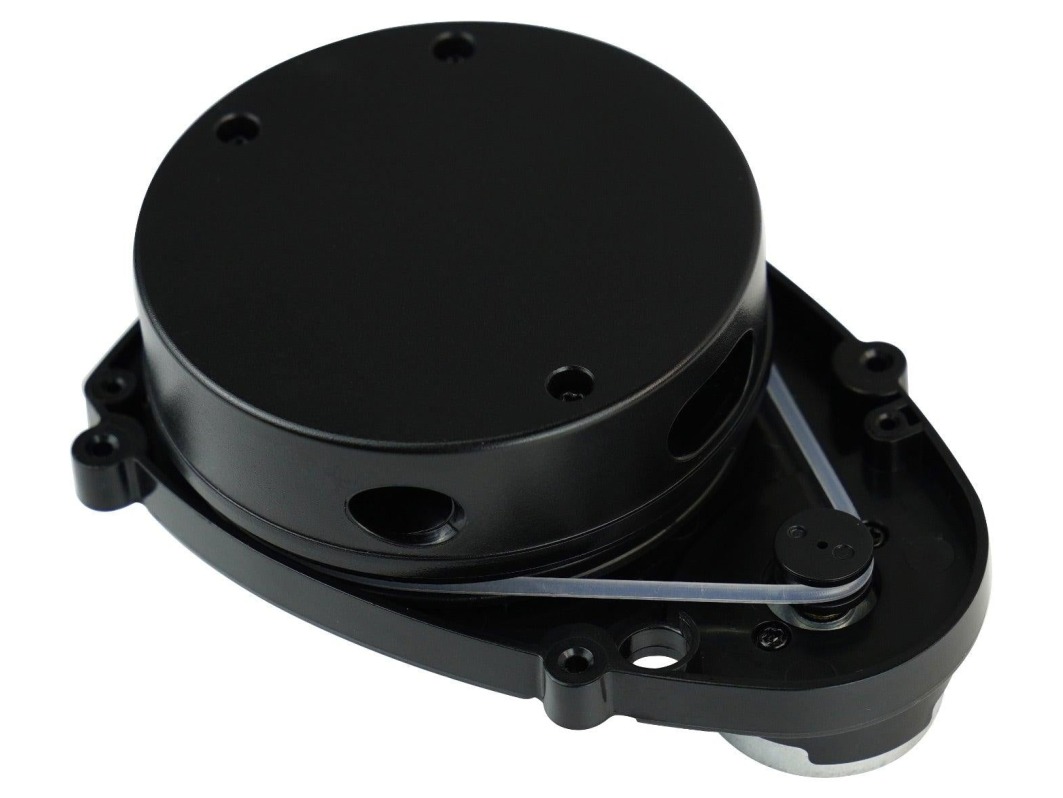
YDLIDAR X3 — это лидар, «глаза» для робота. Лазерный дальномер внутри него непрерывно вращается и 3000 раз в секунду измеряет расстояние до ближайшего препятствия, вместе с углом, под которым это расстояние измерено. За один оборот получается круговая карта окружения на 360° — по ней робот понимает, где стены, мебель и проходы.
Лидар — основа для навигации мобильных роботов: объезд препятствий, построение карты помещения и определение своего положения на ней (SLAM). Производитель выпускает SDK и пакеты для ROS и ROS 2, поэтому X3 без труда подключается к Raspberry Pi, Jetson или обычному компьютеру.
Подробности
Дальность измерения — от 12 см до 8 метров, этого с запасом хватает для работы в квартире, офисе или учебном классе. Скорость вращения регулируется сигналом на выводе M_CTR — напряжением или ШИМ: чем выше скорость, тем чаще обновляется карта, но тем реже точки по углу.
Данные передаются по UART на скорости 115200 бод, уровень сигнала 3,3 В. Кроме расстояния лидар сообщает интенсивность отражённого сигнала — по ней можно отличать светлые поверхности от тёмных.
Подключение
В комплекте есть плата-переходник: с одной стороны к ней подключается лидар шлейфом из комплекта, с другой — USB-кабель к компьютеру. Лидар определяется как COM-порт, и с ним сразу можно работать в программе производителя LidarViewer или из ROS.
- разъём Data — передача данных и питание по USB;
- разъём Power — дополнительное питание: пригодится, если USB-порт компьютера не тянет пусковой ток мотора;
- на плате подписаны выводы 5V, RX, TX, GND, M_CTR — к ним можно подключить лидар напрямую к Raspberry Pi, ESP32 или Arduino без USB.
В момент запуска мотор лидара кратковременно потребляет больше тока, чем в работе. Если лидар не раскручивается от USB компьютера, подключите дополнительное питание 5 В в разъём Power.
Возможные дополнения
- Raspberry Pi 5 — миникомпьютер, на котором удобно запускать ROS 2 и построение карты;
- Контроллер ESP32 — если лидар нужно подключить к контроллеру по UART.
Комплектация
- 1× Лидар YDLIDAR X3;
- 1× Плата-переходник USB (разъёмы Data и Power);
- 1× Шлейф для подключения лидара к плате-переходнику;
- 1× Кабель USB A — USB Type-C.
Характеристики
- Модель: YDLIDAR X3 (EAI)
- Принцип измерения: лазерная триангуляция
- Угол обзора: 360°
- Дальность измерения: 0,12 … 8 м
- Частота измерений: 3000 раз в секунду
- Скорость вращения: 5 … 10 Гц, регулируется сигналом M_CTR (напряжение или ШИМ)
- Интерфейс: UART, 115200 бод, уровень сигнала 3,3 В; через плату-переходник — USB
- Выдаёт интенсивность отражённого сигнала: да
- Напряжение питания: 5 В (4,8 … 5,2 В)
- Класс лазера: Class I — безопасен для глаз
- Поддержка: SDK производителя, ROS, ROS 2
Документация
- Программы, SDK и документация на сайте производителя
- YDLidar-SDK на GitHub — библиотека для C++, Python и ROS